
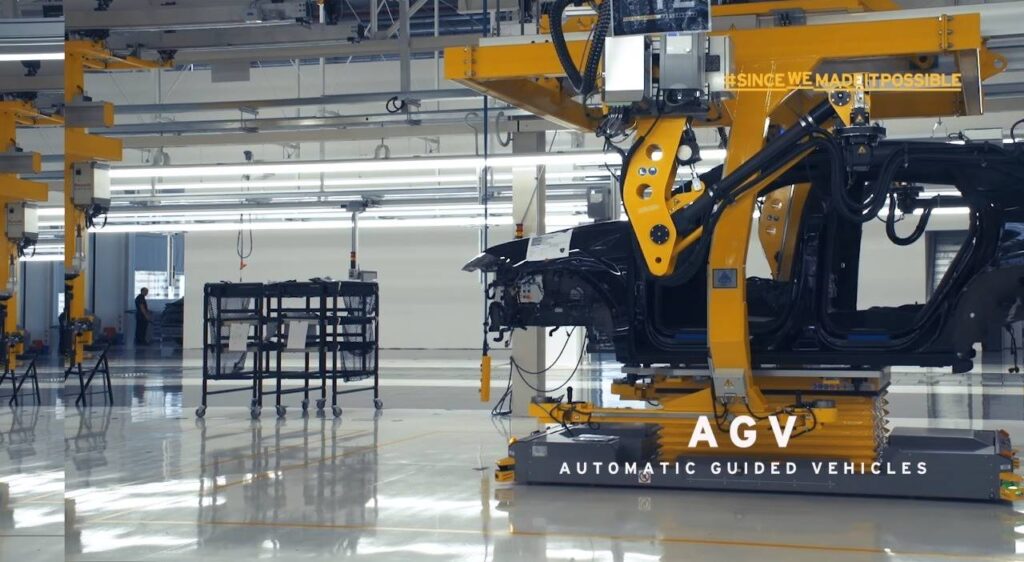
Lamborghini - Sant'Agata Bolognese - Bologna
Project details
- Anno: 2017 - 2018 - 2019
- Settore: Automotive
- AGV per trasportare le scocche: 28 AGV
- Tipo di navigazione: a magneti
- AGV per trasportare le meccaniche: 4 AGV
- Tipo di navigazione: a magneti
- AGV per trasportare il materiale da montare: 11 AGV
- Tipo di navigazione: Laser
- Capocommessa: CPM
- Produttore AGV: AGVE - Muratec
AGV Lamborghini, Premessa:
La Lamborghini ha ampliato notevolmente il proprio stabilimento di Sant’agata Bolognese per produrre il nuovo SUV, la Urus.
A tal proposito, ha commissionato alla CPM di Torino tre sistemi AGV di cui ;
- 28 AGV di linea, per trasportare la scocca attraverso tutte le stazioni di montaggio
- 4 AGV Power train, più grandi per trasportare le meccaniche sottostanti la scocca fino alla postazione cosiddetta “marriage” (matrimonio) dove la parte superiore e quella inferiore vengono unite
- 11 carrellini LGV piccoli atti a trasportare dei trolley, contenenti tutti i componenti da montare stazione per stazione, dall’area SUMA (dove ogni trolley dedicato ad una postazione viene caricato di tutti i componenti che devono essere montati in quella postazione per un determinato modello della URUS) alle varie stazioni del montaggio.
AGV Lamborghini, Descrizione:
Il sistema si compone del Software gestione AGV che controlla il traffico di tutti i carrelli e del software di navigazione AGV a bordo carrello diviso in due strati: il primo è il software di base che gestisce tutte le operazioni del carrello di basso livello come il controllo della motoruota, gli attuatori, i laser scanner di sicurezza, l’elevatore, etc; il software di navigazione che guida il carrello attraverso tutto il layout.
LOGICA si è occupata di mettere a punto il software di navigazione a bordo carrello, di tutti e tre i sistemi AGV.
Mentre per i primi due sistemi AGV a guida con magneti interrati, il software è stato preparato dalla casa madre svedese e LOGICA ha fatto solo un fine tuning, per quanto riguarda il terzo sistema a guida laser, LOGICA si è occupata della creazione del layout di navigazione tramite autocad, esportando poi il codice di navigazione verso il carrello e operando un fine tuning durante il commissioning.
Un’aspetto tecnico molto interessante è stata la navigazione a contorno usata durante le operazioni di prelievo del trolley in quanto, essendo quest’ultimo messo a mano dagli operatori in una postazione disegnata a terra, il carrello ha dovuto per necessità di cose, adattarsi all’imprecisione dell’operatore, scaturendo in un posizionamento “adattativo” dell’AGV a seconda di come viene posizionato il trolley sulla stazione.